

1. Uvod
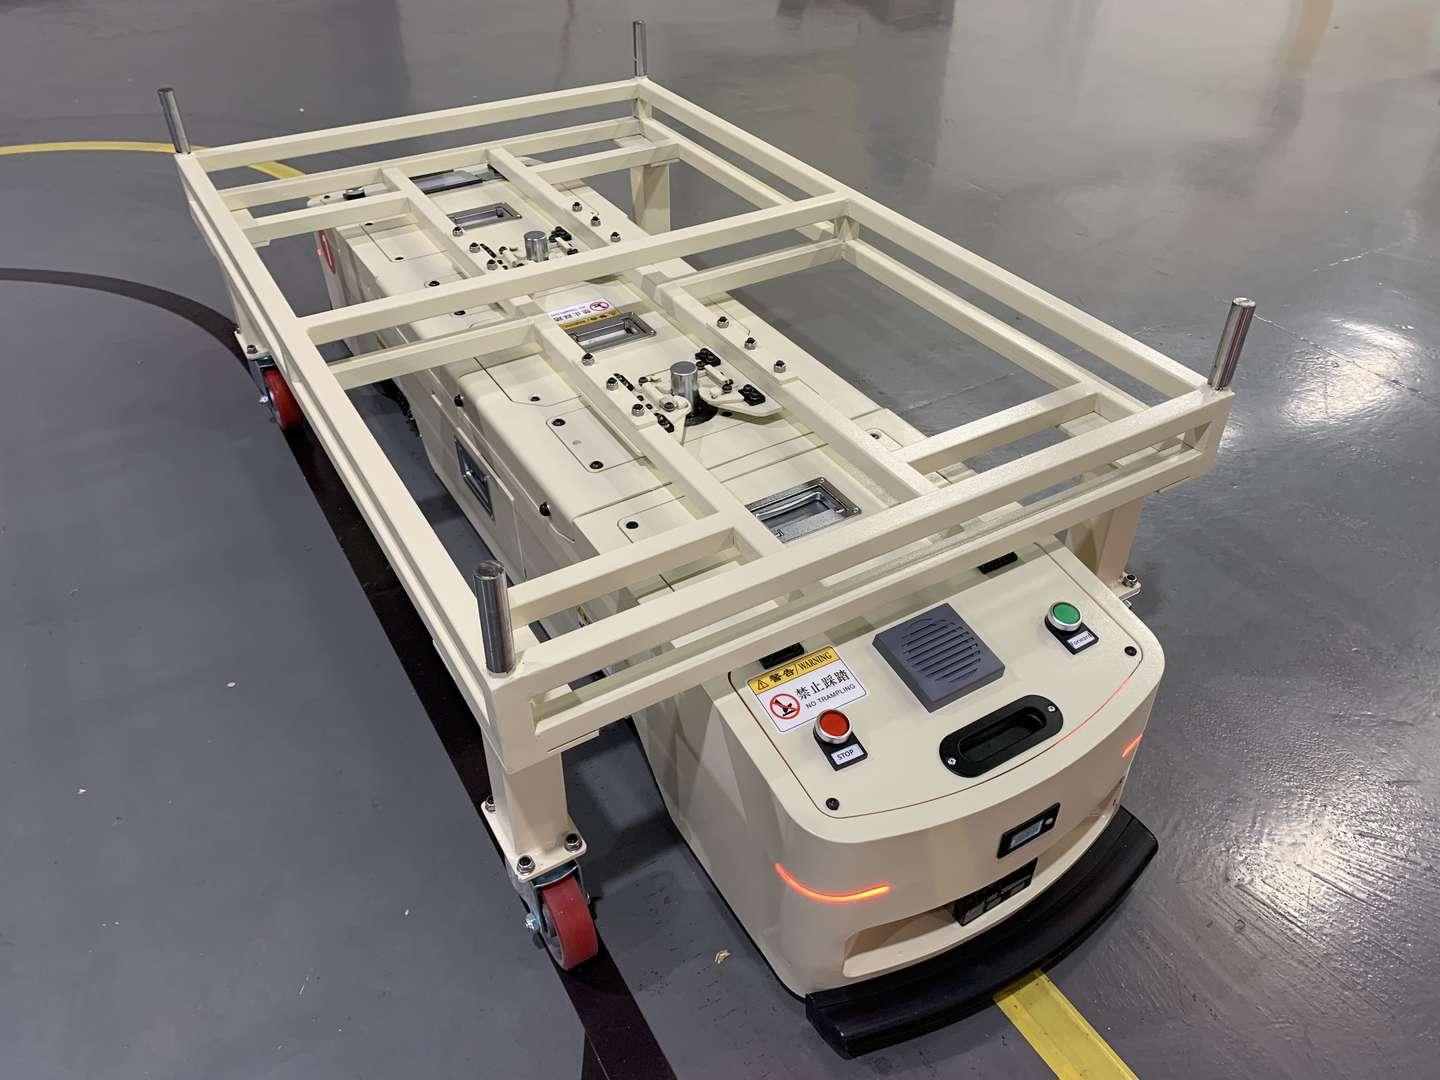
U području opreme za automatizaciju logistike, AGV (Automatizirano vođena vozila) postali su jedno od najčešće korištenih rješenja za prijevoz materijala. Pogonski sustav AGV-a igra odlučujuću ulogu u određivanju njegove sposobnosti kretanja, scenarija primjene, operativne učinkovitosti i dugoročnih-troškova održavanja.
Trenutačno se dvije glavne konfiguracije pogona obično koriste u-automobilima AGV:diferencijalni pogoniupravljački pogon. Ova se dva pristupa značajno razlikuju u strukturnom dizajnu, principima kontrole kretanja, integraciji sustava i inženjerskoj izvedbi.
Ovaj članak pruža tehničku analizu obje konfiguracije pogona iz perspektive strukturnog sastava, principa gibanja, ključnih pokazatelja performansi i ograničenja praktične primjene. Cilj je pružiti korisne reference za dizajn AGV sustava, odabir komponenti i inženjersku implementaciju.
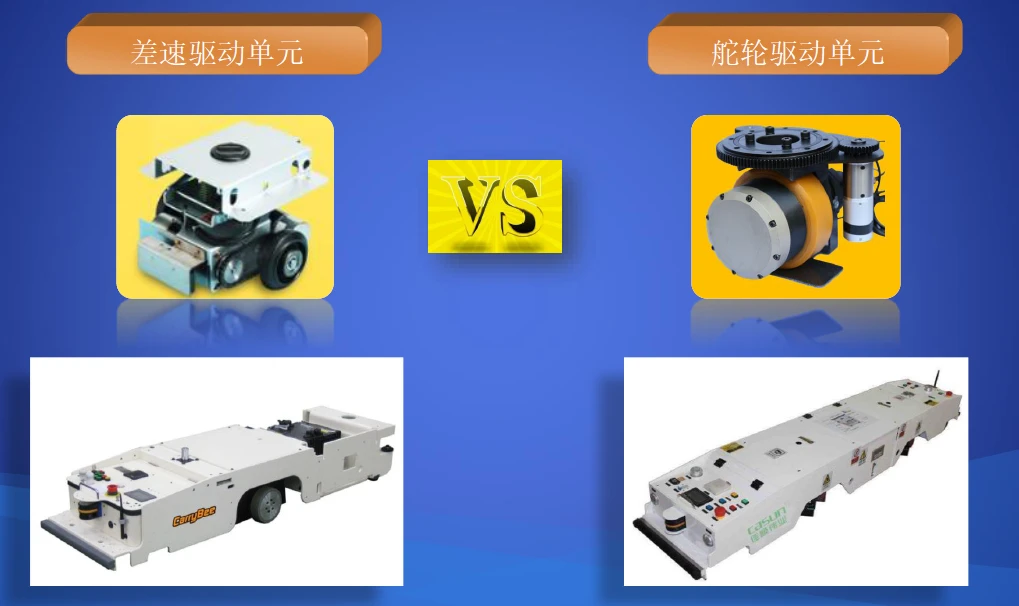
2. Struktura i principi gibanja dvaju pogonskih sustava
2.1 Diferencijalna pogonska jedinica: modularna arhitektura gibanja
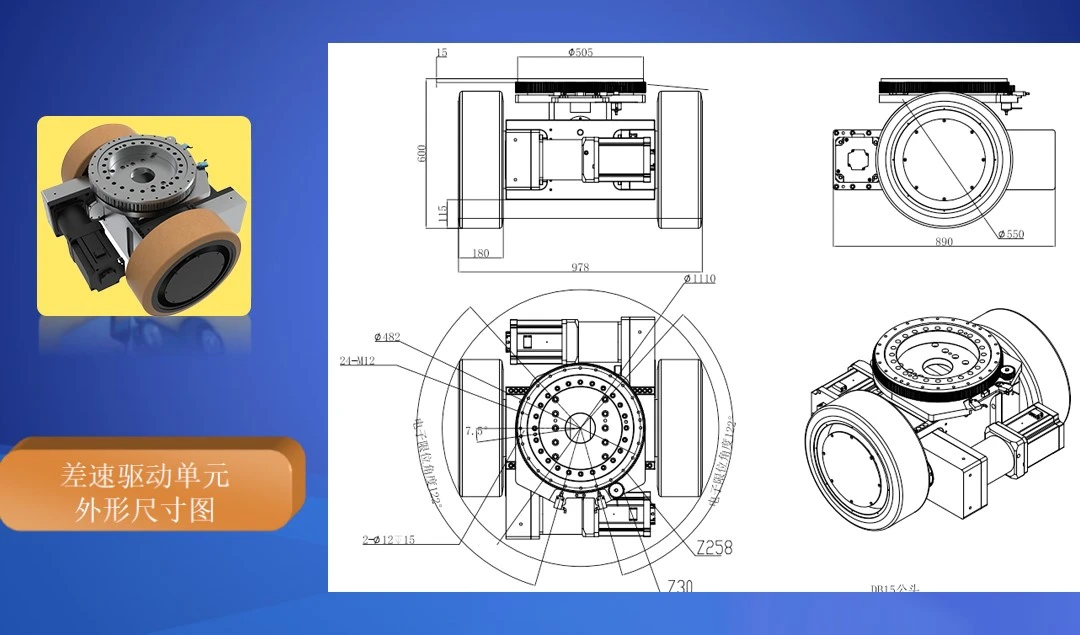
Diferencijalna pogonska jedinica obično se sastoji od nezavisnih pogonskih modula koji generiraju kretanje vozila putem koordinirane kontrole više kotača. Upravljanje se postiže putemrazlika u brzini između lijevog i desnog pogonskog kotača, koji slijedi princip klasičnog diferencijalnog upravljanja koji se koristi u mnogim mobilnim robotskim platformama.
Kada je apogonska jedinica s jednim diferencijalomkoristi, općenito se sastoji od para pogonskih kotača zajedno s odgovarajućim motorom, prijenosnim mehanizmom i strukturnom potporom. Zbog relativno velikog razmaka kotača u ovoj konfiguraciji, AGV obično može raditikretanje prema naprijed i osnovni manevri skretanja, ali sposobnost kretanja ostaje ograničena. Ova se konfiguracija stoga uglavnom koristi u jednostavnim-zadacima transporta materijala u jednom smjeru.
Kadadvije diferencijalne pogonske jediniceinstalirani na AGV, koordinirana kontrola između prednjeg i stražnjeg modula omogućuje vozilu postizanjedvosmjerno kretanje i okretanje. Međutim, upravljanje je i dalje generirano razlikama u brzini kotača, što znači da vozilo uvijek slijedi azakrivljena putanja. Zbog toga se ne može postići bočno ili višesmjerno kretanje.
Ponašanje diferencijalnog pogonskog sustava pri okretanju određeno je razlikom u linearnoj brzini između lijevog i desnog kotača. S fiksnim međuosovinskim razmakom, veća razlika u brzini rezultira manjim radijusom okretanja. Iako je ovo načelo jednostavno i pouzdano, ono postavlja veće zahtjeve za točnost upravljanja brzinom, posebno pri višim radnim brzinama.
2.2 Pogonska jedinica upravljanja: Integrirano mehatroničko rješenje
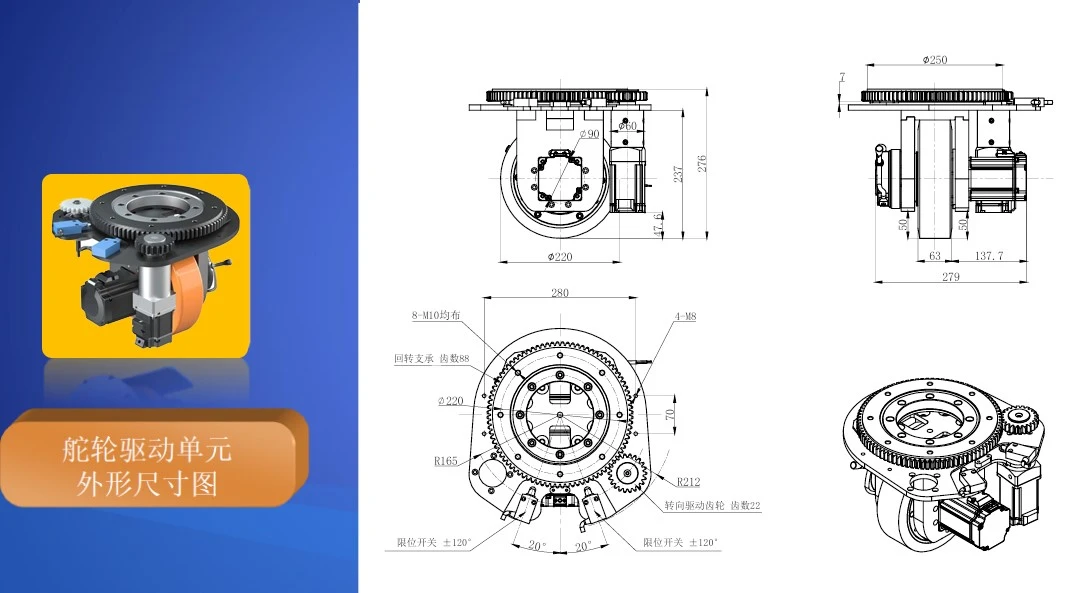
Pogonska jedinica upravljača integrira obojefunkcije vuče i upravljanjau jedan mehatronički modul. Za razliku od diferencijalnih sustava, pogonske jedinice upravljača koristenezavisni motori za vožnju i upravljanje, omogućujući aktivnu kontrolu orijentacije kotača.
Ovaj dizajn eliminira potrebu za upravljanjem kroz razlike u brzini kotača. Umjesto toga, sam kotač se okreće u potrebnu orijentaciju prije stvaranja vučne sile. Kao rezultat toga, kontrola pokreta postaje izravnija i preciznija.
Upravljački pogon AGV sustavi obično slijedetri{0}}načelo podrške, što osigurava stabilnu strukturu vozila i raspodjelu opterećenja. U većini dizajna ova konfiguracija uklanja potrebu za dodatnim sustavima ovjesa.
Kada je ajednostruka upravljačka pogonska jedinicakoristi, AGV već može postići kretanje naprijed i natrag, kao i okretanje. U usporedbi sa sustavima diferencijalnog pogona, odziv upravljanja je izravniji jer se orijentacija kotača aktivno kontrolira, a ne pasivno generirana kroz razlike u brzini.
Kadadvije upravljačke pogonske jediniceinstalirani, koordinirana kontrola orijentacije kotača i brzine omogućuje AGV-u da radivišesmjerno kretanje, uključujući kretanje naprijed, kretanje unatrag,-rotaciju na mjestu i bočnu translaciju. Ovo uvelike poboljšava manevriranje u uskim prolazima i okruženjima visoke-gustoće skladišta.
Točnost upravljanja takvih sustava obično se određuje premarazlučivost enkodera i prijenosni omjer zupčanikakoristi se u upravljačkom mehanizmu. Preciznim povratnim informacijama kodera i sustavima mehaničke redukcije, može se postići visoka{1}}precizna kontrola kuta upravljanja, čime se značajno poboljšava točnost pozicioniranja AGV-a.
3. Usporedba osnovnih tehničkih karakteristika
Iz inženjerske perspektive, sustavi diferencijalnog pogona i pogona upravljanja pokazuju značajne razlike u nekoliko ključnih aspekata performansi.
U smislustrukturna veličinasustavi diferencijalnog pogona oslanjaju se na višestruke neovisne module i dodatne strukture za montažu, što općenito dovodi do većih zahtjeva za prostorom za ugradnju. Pogonske jedinice upravljača, s druge strane, integriraju pogonski motor, upravljački mehanizam, mjenjač i sklop kotača u jedan kompaktni modul, što rezultira kompaktnijim ukupnim dizajnom.
Što se tičemogućnost dvosmjernog kretanja, sustavi diferencijalnog pogona često zahtijevaju dva pogonska modula kako bi omogućili učinkovito kretanje naprijed i natrag. Pogonske jedinice za upravljanje to postižu jednostavnim mijenjanjem smjera rotacije vučnog motora, pojednostavljujući strukturu upravljanja.
Zavišesmjerno kretanje, sustavi diferencijalnog pogona inherentno su ograničeni svojim principom upravljanja. Budući da se skretanje generira razlikama u brzini, AGV mora slijediti zakrivljenu putanju. Pogonske jedinice upravljanja mogu aktivno mijenjati smjer kotača, omogućujući istinsko višesmjerno kretanje uključujući bočno kretanje.
Prilikom razmatranjaodržavanje i pouzdanost, sustavi diferencijalnog pogona sastoje se od više međusobno povezanih mehaničkih i električnih modula. Veći broj mehaničkih sučelja može povećati vjerojatnost trošenja ili problema s električnim povezivanjem tijekom vremena. Sustavi upravljačkog pogona smanjuju broj komponenti putem integriranog dizajna, što općenito poboljšava pouzdanost sustava i pojednostavljuje održavanje.
U smislutočnost pozicioniranja, na AGV-ove s diferencijalnim pogonom utječu kumulativne pogreške u brzini kotača i mehanički zazor u prijenosnom sustavu. Sustavi upravljačkog pogona koriste povratnu informaciju kodera za pogonske i upravljačke motore, omogućujući zatvorenu-kontrolu petlje i poboljšanu preciznost pozicioniranja.
Zaperformanse vuče, sustavi diferencijalnog pogona distribuiraju snagu na više modula, što može dovesti do gubitaka u prijenosu. Pogonske jedinice upravljanja koriste središnju vučnu strukturu, što omogućuje učinkovitiji prijenos snage i veću nosivost.
Konačno, u smislumaksimalna brzina putovanja, sustavi diferencijalnog pogona mogu naići na izazove stabilnosti pri većim brzinama zbog oslanjanja na preciznu kontrolu brzine kotača. Pogonski sustavi upravljanja održavaju stabilno kretanje čak i pri većim brzinama jer se upravljanje i trakcija kontroliraju neovisno.
4. Status primjene pogonskih sustava u Under-Ride AGV-ovima
4.1 Diferencijalni pogon kao tradicionalno glavno rješenje
Iz povijesne perspektive, mnogi rani -AGV sustavi korišteni u Kini uvedeni su iz Japana, gdje je diferencijalni pogon dugo bio dominantna pogonska konfiguracija za AGV.
Osim toga, rane primjene AGV-a u industriji proizvodnje automobila također su se uvelike oslanjale na tehnologiju diferencijalnog pogona. Ovaj povijesni razvoj stvorio je snažnu ovisnost o tehnološkom putu unutar industrije, što je rezultiralo širokim prihvaćanjem diferencijalnog pogona u-podvoznim AGV-ovima.
Iako se upravljački pogonski sustavi naširoko koriste u teškim -AGV vozilima koje su razvile tvrtke kao što je SIASUN, te platforme obično ciljajuindustrijska vozila velike{0}}korisne nosivosti, koji se bitno razlikuju odzahtjevi za niskim-profilom i laganim dizajnomod-podvoznih AGV-ova.
4.2 Ograničenja usvajanja pogona za upravljanje
Unatoč svojim prednostima u izvedbi, upravljački pogonski sustavi povijesno su se suočavali s nekoliko prepreka u-aplikacijama AGV-a.
Prvo ograničenje jefizička veličina. Tradicionalne upravljačke pogonske jedinice dizajnirane su prvenstveno za te-AGV-ove i stoga su imale relativno velike visine ugradnje. Međutim, AGV-ovi za-u vožnji obično zahtijevaju izuzetno niske visine šasije, što otežava integraciju ranih pogonskih proizvoda za upravljanje.
Drugo ograničenje jetrošak. U prošlosti su -upravljačke pogonske jedinice visokih performansi bile uglavnom uvozni proizvodi, s cijenama znatno višim od modularnih diferencijalnih pogonskih sustava. Za AGV-ove s lakim-opterećenjima koji se koriste u velikim količinama, takve su razlike u troškovima uvelike utjecale na ekonomsku izvedivost.
Treći faktor jepercepcija industrije. Zbog dugoročne-dominacije diferencijalnih pogonskih sustava, mnogi proizvođači AGV-a u početku su pretpostavili da je diferencijalni pogon najprikladnije rješenje za-podvozne AGV-ove, što je usporilo usvajanje tehnologija upravljanja.
5. Novi trendovi primjene pogonskih sustava upravljanja
Sa stalnim tehnološkim napretkom u industriji AGV-a i brzim razvojem domaćih pogonskih komponenti, sustavi upravljačkog pogona postupno postaju praktičniji za AGV-ove s podvozjem.
Jedan važan napredak je razvojnisko{0}}profilne upravljačke pogonske jedinice. Proizvodi kao što suVodoravni upravljač Plutools PLT120predstavljaju novu generaciju kompaktnih rješenja pogona upravljanja posebno dizajniranih za niske{0}}visoke AGV platforme.
PLT120 usvaja kompaktnu integriranu strukturu optimiziranu za-aplikacije AGV-a u vožnji. Modul integrira vučni motor, upravljački mehanizam, mjenjač, sklop kotača i sustav enkodera u jednu kompaktnu jedinicu uz zadržavanje visokih vučnih performansi i precizne kontrole kretanja.
S ovim dizajnom, jedna upravljačka pogonska jedinica već može podržavati kretanje naprijed, kretanje unatrag i funkcije okretanja za-podvozni AGV. Kada su instalirane dvije jedinice, AGV može postići potpunu mobilnost u svim smjerovima, uključujući bočnu translaciju i-rotaciju na mjestu, što značajno poboljšava operativnu fleksibilnost u gustim skladišnim okruženjima.
Istodobno su mnogi proizvođači AGV-a ojačali svojeneovisne mogućnosti dizajna, što im omogućuje da učinkovitije integriraju upravljačke pogonske sustave u nisko-profilne AGV platforme i razviju optimizirane algoritme za kontrolu kretanja.
Kao rezultat toga, tehnologija pogona upravljača postupno nadilazi prijašnja ograničenja vezana uz veličinu i cijenu.
6. Tehnički sažetak
Diferencijalni pogon i upravljački pogon predstavljaju dva različita inženjerska pristupa AGV sustavima gibanja:modularna pogonska arhitekturaiarhitektura integriranog mehatroničkog pogona.
Diferencijalni pogon ostaje široko korišteno rješenje zbog svoje tehnološke zrelosti i duge povijesti industrijske primjene. Međutim, njegova ograničenja u pogledu fleksibilnosti kretanja, točnosti pozicioniranja i integracije sustava čine ga manje prikladnim za visoko dinamična logistička okruženja.
Pogonski sustavi upravljanja nude prednosti kao što su integrirani dizajn, pokretljivost u svim smjerovima, veća točnost pozicioniranja i niži -zahtjevi za dugoročnim održavanjem. S pojavom kompaktnih proizvoda kao što suVodoravni upravljač Plutools PLT120, prethodne prepreke vezane uz visinu ugradnje i troškove postupno se uklanjaju.
Za AGV programere i sistemske integratore, izbor pogonske tehnologije trebao bi se temeljiti na sveobuhvatnoj procjeni radnog okruženja, zahtjevima nosivosti, prostornim ograničenjima i ekonomskim razmatranjima. Diferencijalni pogon može ostati prikladan za jednostavne transportne zadatke, dok upravljački pogonski sustavi pružaju jasne prednosti u primjenama koje zahtijevaju visoku sposobnost manevriranja, guste rasporede i fleksibilan rad.
S kontinuiranim tehnološkim napretkom, očekuje se da će rješenja za upravljački pogon igrati sve važniju ulogu u sljedećoj generaciji opreme za automatizaciju logistike.


